ژبه وټاکئ
د استوګنې او سوداګریزو لامبو حوضونو کې د کریسټال اوبو ساتنه د کارګرانو لاسي کار څخه خورا پیچلي روبوټیک عملیاتو ته لیږدول شوې. د دې تکامل په زړه کې د ماشین او ډوب شوي سطحې ترمینځ میخانیکي انٹرفیس پروت دی. پداسې حال کې چې د فلټریشن نرخونه او د نیویګیشنل الګوریتمونه حیاتي دي، د اتوماتیک کلینر اغیزمنتوب په نهایت کې د دې سکرب کولو وړتیا لخوا ټاکل کیږي.
د اغیزمن پول رولر برش کینیماتیک
د دې لپاره چې پوه شي چې څنګه یو خپلواک سیسټم د الګی سره مبارزه کوي، یو باید لومړی د اوبو په کرښه او پوړ کې فزیکي تعامل تحلیل کړي. یو لوړ فعالیت د حوض رولر برش یوازې سطحه نه تیریږي؛ دا د څرخیدونکي سرعت او ښکته فشار ترکیب کاروي ترڅو د الګا تخمونو او حوض سبسټریټ ترمینځ مالیکولر بانډ مات کړي. الګا، په ځانګړې توګه د "تور" او "سرسۍ" ډولونه، یو محافظتي بایوفیلم پټوي چې د طبیعي چپکونکي په توګه کار کوي. یوازې جامد فشار د دې طبقې د ننوتلو لپاره کافي ندي.
په عصري سیسټمونو کې د انجینرۍ تمرکز د متغیر سرعت گردش ته لیږدول شوی. برش ته د روبوټ د مخکینۍ سفر سرعت په پرتله په لوړه کچه د سپن کولو اجازه ورکولو سره ، انجینران د "سکرب کولو تناسب" رامینځته کوي. دا تناسب دا یقیني کوي چې د پول سطح هر مربع ملی متره د څو بریسټل یا بلیډ پاسونو سره اړیکه لري. دا میخانیکي بې ځایه کیدنه د مایکروسکوپیک سورونو د پاکولو لپاره اړینه ده چې په پلستر او ډبرو پای حوضونو کې موندل کیږي، چیرته چې الګا ریښه نیسي او وده کوي.
د پول کلینر روبوټ رولر برش سره د سطح تطابق
حوضونه په ندرت سره یونیفورم چاپیریال دی. دوی د 90 درجې تیز لیږدونه، منحل شوي "کوفونه" او عمودی دیوالونه لري چې ځانګړي جاذبې ننګونې وړاندې کوي. د ډیزاین د حوض کلینر روبوټ رولر برش د دې جیومیټریک توپیرونو لپاره باید حساب وشي. د دودیز مستقیم ویکیوم برشونو برخلاف ، د حوض ځانګړي رولر باید دوامداره اړیکه وساتي حتی کله چې روبوټ عمودی دیوال ته ننوځي یا د ټایل شوي اوبو لاین څخه تیریږي.
پرمختللي ډیزاینونه د تیر شوي محور سیسټم کاروي، کوم چې رولر ته اجازه ورکوي چې د روبوټ اصلي چیسس څخه په خپلواک ډول حرکت وکړي. دا یقیني کوي چې لکه څنګه چې روبوټ د ډرین پوښ یا ځایی ډنډ سره مخ کیږي، برش د سطحې په وړاندې فلش پاتې کیږي. سربیره پردې ، د رولر قطر د تورک تحویل کې یو مهم فاکتور دی. د لوی قطر رولر د پام وړ تماس پیچ چمتو کوي، کوم چې په ځانګړې توګه په لوی پیمانه سوداګریزو حوضونو کې ګټور دی چیرې چې د سطحې ساحې پوښښ باید د انرژي مصرف په وړاندې متوازن وي. د تماس د ساحې په ښه کولو سره، سیسټم کولی شي د ګروټ لینونو ته ژور نفوذ ترلاسه کړي چیرې چې الګا اکثرا د کیمیاوي درملنې څخه پټوي.
د روبوټ رولر برش کې د موادو نوښت
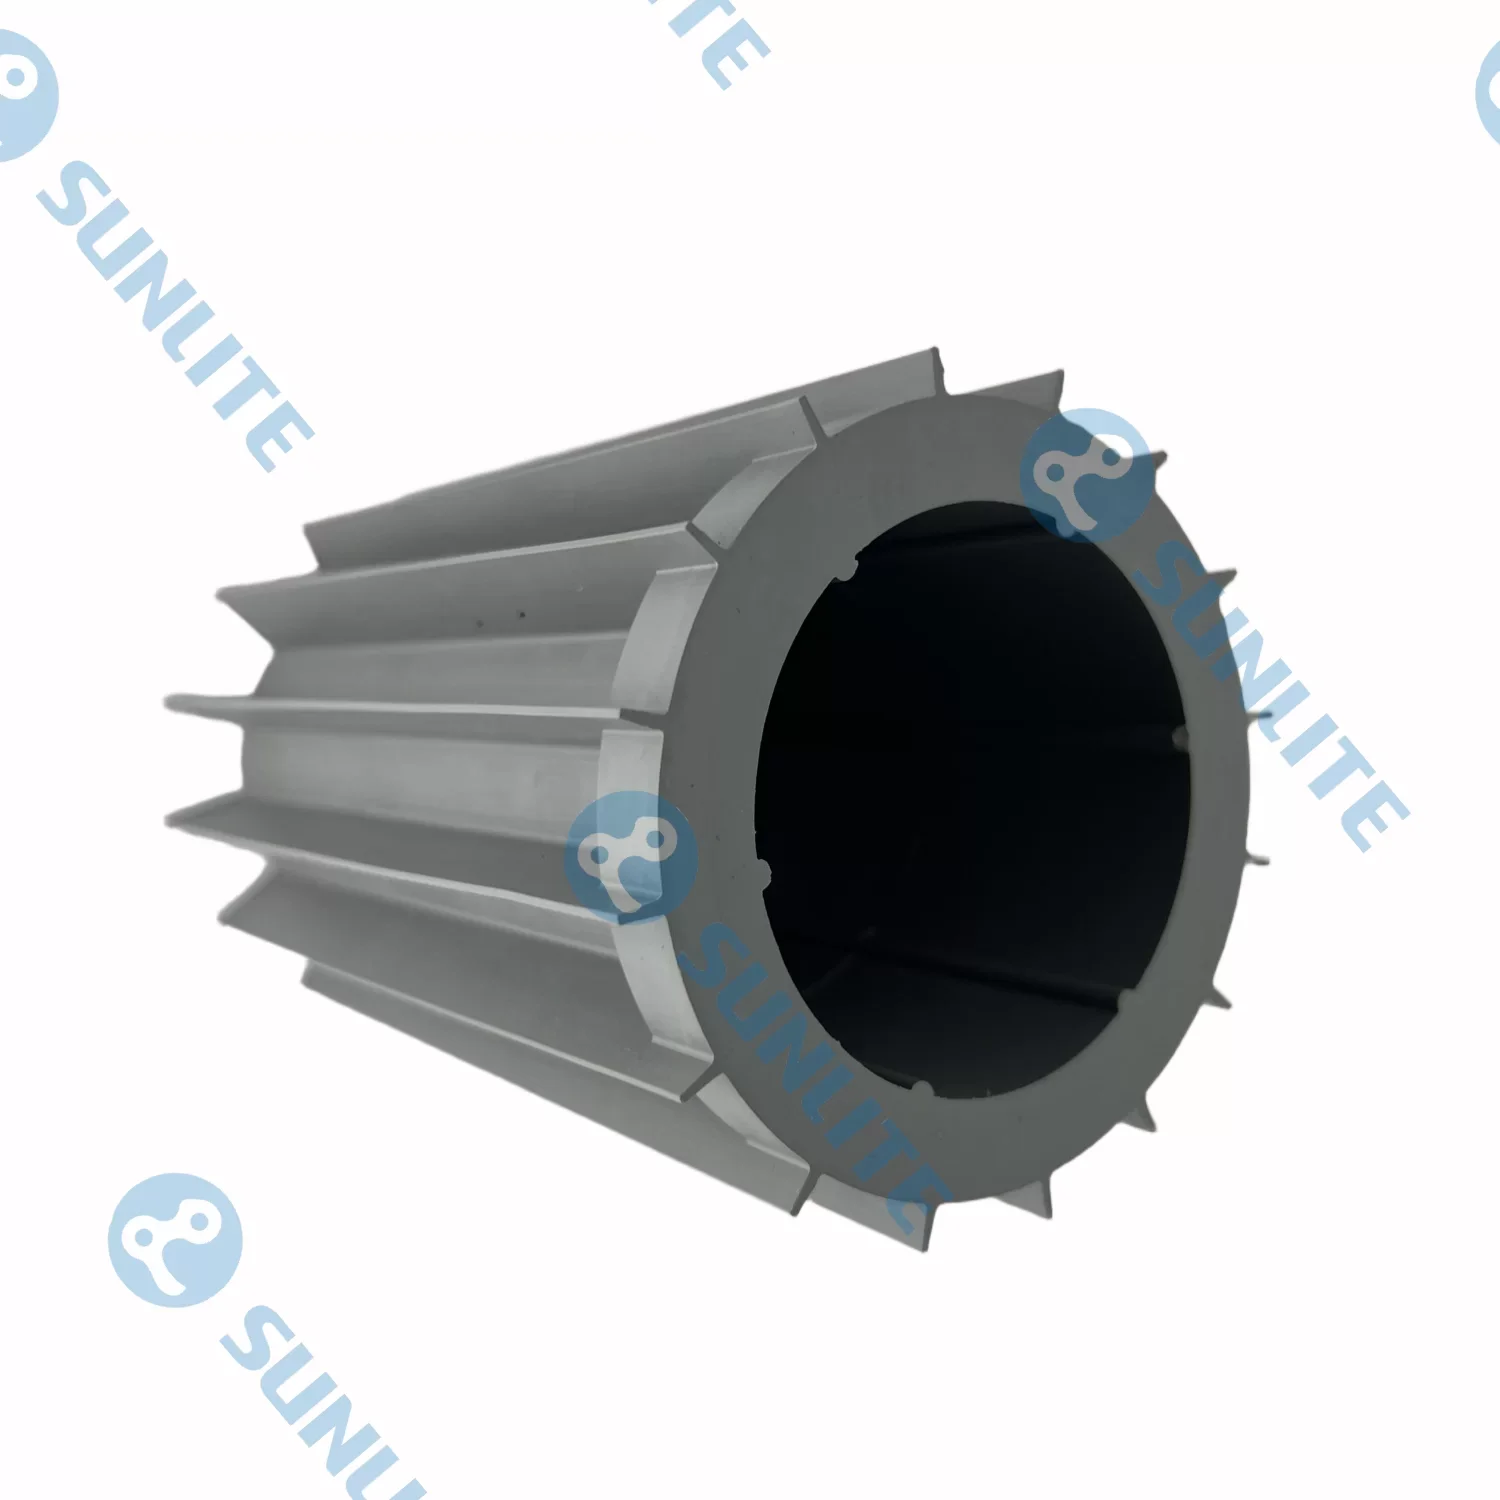
د دودیز نایلان برسلونو څخه مرکب موادو ته لیږد په صنعت کې د پام وړ بدلون نښه کړې. یو معاصر د روبوټ رولر برش ډیری وختونه د هایبرډ ساختمان ځانګړتیاوې لري. د نایلان یا پولی پروپیلین بریسټل د نرمو کثافاتو او خړوبولو لپاره مؤثره دي، مګر دوی کولی شي د فعال الګی ګلونو د چټک، پتلی جوړښت سره مبارزه وکړي. د دې سره د مقابلې لپاره، انجینرانو د ځانګړي پولیمر څخه جوړ شوي "فعال" سکرب کولو پټې مدغم کړې.
دا هایبرډ برشونه د دوه اړخیز عمل پروسې له لارې کار کوي. پداسې حال کې چې سخت بریسټل ژورو ته رسي ، نرم پولیمر پټې د سکوګی په توګه عمل کوي ، خلاص شوی بایوفیلم پاکوي او د سکشن انټیک په لور لارښوونه کوي. دا د الګا مخه نیسي چې په ساده ډول د اوبو په ټول کالم کې بیا توزیع شي. برسېره پردې، د حوض کیمیاوي چاپیریال - په کلورین، مالګه، او مختلف pH بیلانسونو کې بډایه - په بده توګه د پلاستيک سره دښمني ده. د لوړې درجې برشونه اوس د UV- ثبات لرونکي او کیمیاوي مقاومت لرونکي مرکباتو سره جوړ شوي ترڅو د برشونو د ماتیدو او ماتیدو مخه ونیسي، کوم چې کولی شي د فلټریشن بندونو المل شي.
د نیویګیشنل همغږي او د روبوټ رولینګ برش
یو برش یوازې د سیسټم په څیر اغیزمن دی چې لارښوونه کوي. د ادغام د روبوټ رولینګ برش د ماشین د لارې موندلو منطق کې د حرکت او پاکولو ترمنځ سمبیوټیک اړیکه رامینځته کوي. عصري خودمختاره کلینرونه د "برش متمرکز" نیویګیشن کاروي، چیرې چې روبوټ کولی شي د پورته کولو نمونې یا ځایی شوي "د ځای پاکولو" تمرینات ترسره کړي کله چې سینسر په فرش کې د مقاومت زیاتوالی یا نظری بدلونونه کشف کړي.
د لوړ ککړتیا په سیمو کې، لکه د حوض سیوري شوي کونجونه چیرې چې د لمر له رڼا څخه بې برخې شوي الګا وده کوي، روبوټ ممکن د لوړ برش RPM ساتلو په وخت کې خپل مخکی سرعت ورو کړي. دا متمرکزه هڅه دا یقیني کوي چې میخانیکي حرکت د الګا د پورته کولو لپاره کافي دی مخکې له دې چې د فلټریشن سیسټم له مینځه یوسي. د ډرایو موټرو او برش موټرو ترمنځ همغږي هغه څه دي چې د ننوتلو کچې کلینر د مسلکي درجې خودمختاره سیسټمونو څخه جلا کوي. دا همغږي دا یقیني کوي چې برش یوازې یو غیر فعاله برخه نه ده بلکه د روبوټ چاپیریال پوهاوي کې فعال برخه اخیستونکی دی.
د ربړ رولر برش روبوټ دوام او گرفت
د اوبو لاندې روبوټیکونو کې یو له خورا مهم ننګونو څخه په ټوټو ، الګا پوښ شوي سطحونو کې د کرشن ساتل دي. الف د ربړ رولر برش روبوټ دا ستونزه پخپله د برش په کارولو سره د ثانوي کرشن مرستې په توګه حل کوي. کله چې یو روبوټ هڅه کوي چې یو ګړندی ټایل دیوال ته پورته شي ، د رولر ربړ شوي اجزاو لخوا رامینځته شوی رګ د سلیډنګ مخنیوي لپاره اړین "چټک" چمتو کوي.
د ربړ کثافت په دې رولرونو کې کارول کیږي په احتیاط سره حساب شوي. که ربړ ډیر سخت وي، دا ممکن نازک وینیل لینرونه یا د شیشې ټایلونه وخوري؛ که چیرې دا ډیر نرم وي، نو دا به د وخت څخه مخکې د خړوبونکي کوارټز یا پلستر پایونو په وړاندې ودریږي. په عصري حل کې د څو کثافت مولډینګ شامل دی، چیرې چې یو مرکزي ریګیډ کور په نرم، لوړ رګونو خارجي پرت کې پوښل کیږي. دا ډیزاین د لوړ سرعت گردش لپاره اړین ساختماني بشپړتیا چمتو کوي پداسې حال کې چې د اوبو په کرښه کې د الګیو د پاکولو لپاره اړین "تکمیل" وړاندیز کوي - د پاک ساتلو لپاره د هر حوض ترټولو ستونزمن ساحه.
د استوګنې او سوداګریزو لامبو حوضونو کې د کریسټال اوبو ساتنه د کارګرانو لاسي کار څخه خورا پیچلي روبوټیک عملیاتو ته لیږدول شوې.